以下测试仅在 **JetPack** **6.1 (rev1)** 和 **JetPack 5.1.5** 版本中通过验证
调整功耗上限: ```bash sudo nvpmodel -m 2 #nano 模式2为super sudo jetson_clocks --fan ``` cpu压力测试: ```bash sudo apt install stress stress --cpu 8 --io 4 --vm 2 --vm-bytes 128M --hdd 1 --hdd-bytes 1024M ``` gpu压力测试: ```bash git clone https://github.com/anseeto/jetson-gpu-burn/ cd jetson-gpu-burn make ./gpu_burn 100000 ``` 状态查询: ```bash sudo jtop ``` [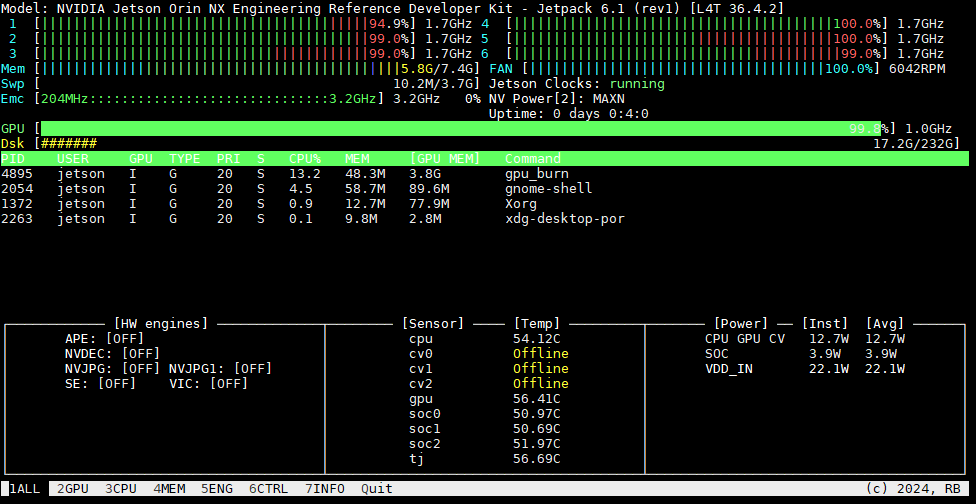](https://www.linkzeelabs.com/wiki/uploads/images/gallery/2025-07/f1dimage.png) > Orin Nano 整机最大功率为**30W.** > > Orin NX 整机最大功率为**40W**. # C1901/1902 USB配置说明 ### 一、Jetson Orin Nano配置方法 #### 1. JetPack 5.1.5配置方法 ##### 1. 1刷入**JetPack 5.1.5**系统。 参考[官方固件刷机流程](https://www.linkzeelabs.com/wiki/books/jetson-orin-nano/page/75887) ##### 1.2 将设备树文件下载到开发板 设备正常开机后,打开终端命令行,将**修改后的设备树文件**下载到开发板。 ```bash git clone https://gitee.com/kongyuantech/document.git cd document/AN002\ Orin\ Nano\ NX\ USB配置/5.1.4/ ``` ##### 1.3 使用命令行替换设备树。 选择执行以下命令替换**DTB设备树**文件并重启设备。 - **Jetson Orin Nano 4G** 请使用以下代码 ``` sudo cp /boot/dtb/kernel_tegra234-p3767-0004-p3768-0000-a0.dtb /boot/dtb/kernel_tegra234-p3767-0004-p3768-0000-a0.dtb.backup # 备份原设备树文件 sudo cp kernel_tegra234-p3767-0004-p3768-0000-a0.dtb /boot/dtb sudo chown 0:0 /boot/dtb/kernel_tegra234-p3767-0004-p3768-0000-a0.dtb sudo chmod 644 /boot/dtb/kernel_tegra234-p3767-0004-p3768-0000-a0.dtb sudo reboot ``` - **Jetson Orin Nano 8G** 请使用以下代码 ``` sudo cp /boot/dtb/kernel_tegra234-p3767-0003-p3768-0000-a0.dtb /boot/dtb/kernel_tegra234-p3767-0003-p3768-0000-a0.dtb.backup # 备份原设备树文件 sudo cp kernel_tegra234-p3767-0003-p3768-0000-a0.dtb /boot/dtb sudo chown 0:0 /boot/dtb/kernel_tegra234-p3767-0003-p3768-0000-a0.dtb sudo chmod 644 /boot/dtb/kernel_tegra234-p3767-0003-p3768-0000-a0.dtb sudo reboot ``` #### 2. JetPack 6.2.1配置方法 ##### 2.1 刷入**JetPack 6.2.1**系统。 参考[官方固件刷机流程](https://www.linkzeelabs.com/wiki/books/jetson-orin-nano/page/75887) ##### 2.2 将设备树文件下载到开发板 - 设备正常开机后,打开终端命令行,将**修改后的设备树文件**下载到开发板。 ```bash git clone https://gitee.com/kongyuantech/document.git cd document/AN002\ Orin\ Nano\ NX\ USB配置/6.2/ ``` ##### 1.3 使用命令行替换设备树。 选择执行以下命令**增加DTB设备树**文件并重启设备。 - **Jetson Orin Nano 4G** 请执行以下代码 ``` sudo cp orin_nano_4g.dtb /boot/dtb sudo sed -i 's#console=tty0#console=tty0\n FDT /boot/dtb/orin_nano_4g.dtb#g' /boot/extlinux/extlinux.conf sudo reboot ``` - **Jetson Orin Nano 8G** 请执行以下代码 ``` sudo cp orin_nano_8g.dtb /boot/dtb sudo sed -i 's#console=tty0#console=tty0\n FDT /boot/dtb/orin_nano_8g.dtb#g' /boot/extlinux/extlinux.conf sudo reboot ``` ### 二、Jetson Orin NX配置方法 #### 1. JetPack 5.1.5配置方法 ##### 1. 1刷入**JetPack 5.1.5**系统。 参考[官方固件刷机流程](https://www.linkzeelabs.com/wiki/books/jetson-orin-nano/page/75887) ##### 1.2 将设备树文件下载到开发板 - 设备正常开机后,打开终端命令行,将**修改后的设备树文件**下载到开发板。 ```bash git clone https://gitee.com/kongyuantech/document.git cd document/AN002\ Orin\ Nano\ NX\ USB配置/5.1.4/ ``` ##### 1.3 使用命令行替换设备树。 选择执行以下命令替换**DTB设备树**文件并重启设备。 - **Jetson Orin NX 8G** 请执行以下代码 ``` sudo cp /boot/dtb/kernel_tegra234-p3767-0001-p3768-0000-a0.dtb /boot/dtb/kernel_tegra234-p3767-0001-p3768-0000-a0.dtb.backup # 备份原设备树文件 sudo cp kernel_tegra234-p3767-0001-p3768-0000-a0.dtb /boot/dtb sudo chown 0:0 /boot/dtb/kernel_tegra234-p3767-0001-p3768-0000-a0.dtb sudo chmod 644 /boot/dtb/kernel_tegra234-p3767-0001-p3768-0000-a0.dtb sudo reboot ``` - **Jetson Orin NX 16G** 请执行以下代码 ``` sudo cp /boot/dtb/kernel_tegra234-p3767-0000-p3768-0000-a0.dtb /boot/dtb/kernel_tegra234-p3767-0000-p3768-0000-a0.dtb.backup # 备份原设备树文件 sudo cp kernel_tegra234-p3767-0000-p3768-0000-a0.dtb /boot/dtb sudo chown 0:0 /boot/dtb/kernel_tegra234-p3767-0000-p3768-0000-a0.dtb sudo chmod 644 /boot/dtb/kernel_tegra234-p3767-0000-p3768-0000-a0.dtb sudo reboot ``` #### 2. JetPack 6.2.1配置方法 ##### 2.1 刷入**JetPack 6.2.1**系统。 参考[官方固件刷机流程](https://www.linkzeelabs.com/wiki/books/jetson-orin-nano/page/75887) ##### 2.2 将设备树文件下载到开发板 - 设备正常开机后,打开终端命令行,将**修改后的设备树文件**下载到开发板。 ```bash git clone https://gitee.com/kongyuantech/document.git cd document/AN002\ Orin\ Nano\ NX\ USB配置/6.2/ ``` ##### 2.3 使用命令行替换设备树。 选择执行以下命令**增加DTB设备树**文件并重启设备。 - **Jetson Orin NX 8G** 请使用以下代码 ``` sudo cp orin_nx_8g.dtb /boot/dtb sudo sed -i 's#console=tty0#console=tty0\n FDT /boot/dtb/orin_nx_8g.dtb#g' /boot/extlinux/extlinux.conf sudo reboot ``` - **Jetson Orin NX 16G** 请使用以下代码 ``` sudo cp orin_nx_16g.dtb /boot/dtb sudo sed -i 's#console=tty0#console=tty0\n FDT /boot/dtb/orin_nx_16g.dtb#g' /boot/extlinux/extlinux.conf sudo reboot ```注意:此命令为临时启用,重启会失效。
``` sudo bash -c 'echo device > /sys/class/usb_role/usb2-0-role-switch/role' ``` 设置后,使用Type-C端口连接到PC主机时,具有以下功能 1. COM口,设备的终端命令行 2. 虚拟网卡,设备ip地址默认为:192.168.55.1 3. NCM (Network Control Model),设备可通过PC主机联网,仅支持Linux、Mac - 开机默认配置**Type-C端口**为**Device**模式(永久有效) ``` sudo sed -i 's#exit 0#echo device > /sys/class/usb_role/usb2-0-role-switch/role\nexit 0#g' /opt/nvidia/l4t-usb-device-mode/nv-l4t-usb-device-mode-start.sh ``` # 自定义启动LOGO 开机时,开发板会进入UEFI引导系统启动,期间会显示NVIDIA默认的LOGO背景,如果您需要自定义该图片,需要按照一下操作获取UEFI源码替换图片内容重新编译UEFI并刷入到开发板中。 一、安装docker环境 如果已安装docker可以跳过此步骤,但要确保当前用户添加到`docker` 用户组 ``` sudo apt install docker.io ``` 将当前用户添加到`docker` 用户组后重启生效 ``` sudo usermod -a -G docker ${USER} sudo reboot ``` 设置变量 ``` export EDK2_DEV_IMAGE="ghcr.io/tianocore/containers/ubuntu-22-dev:latest" export EDK2_USER_ARGS="-v \"${HOME}\":\"${HOME}\" -e EDK2_DOCKER_USER_HOME=\"${HOME}\"" export EDK2_BUILD_ROOT="/build" export EDK2_BUILDROOT_ARGS="-v \"${EDK2_BUILD_ROOT}\":\"${EDK2_BUILD_ROOT}\"" alias edk2_docker="docker run -it --rm -w \"\$(pwd)\" ${EDK2_BUILDROOT_ARGS} ${EDK2_USER_ARGS} \"${EDK2_DEV_IMAGE}\"" ``` 拉取并验证环境 ```bash edk2_docker echo hello ``` [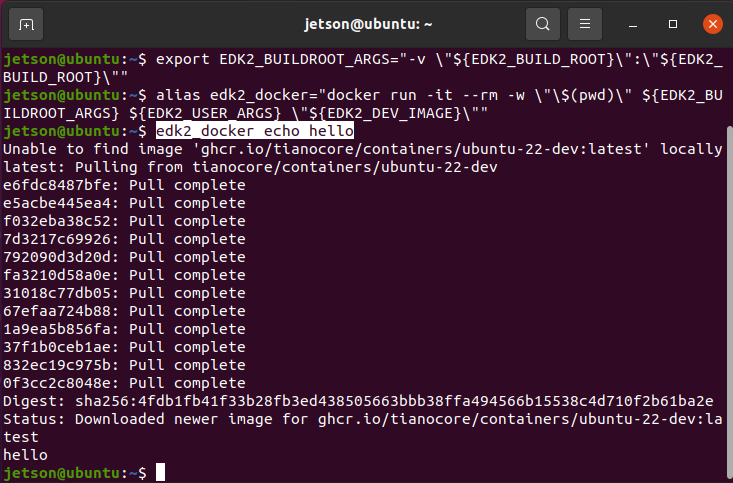](https://www.linkzeelabs.com/wiki/uploads/images/gallery/2025-10/2rmimage.png) 二、拉取源码 初始化edk2环境 ``` edk2_docker init_edkrepo_conf edk2_docker edkrepo manifest-repos add nvidia https://github.com/NVIDIA/edk2-edkrepo-manifest.git main nvidia ``` 根据JetPack版本拉取uefi源码 (以**JetPack6.2.1**/**r36.4.4**为例) ``` edk2_docker edkrepo clone nvidia-uefi-r36.4.4 NVIDIA-Platforms r36.4.4-updates ``` 该过程会同步多个git项目,可能耗时较长。 同步完成后可以在以下目录找到默认的LOGO文件 ``` cd nvidia-uefi-r36.4.4/edk2-nvidia/Silicon/NVIDIA/Assets/ ``` [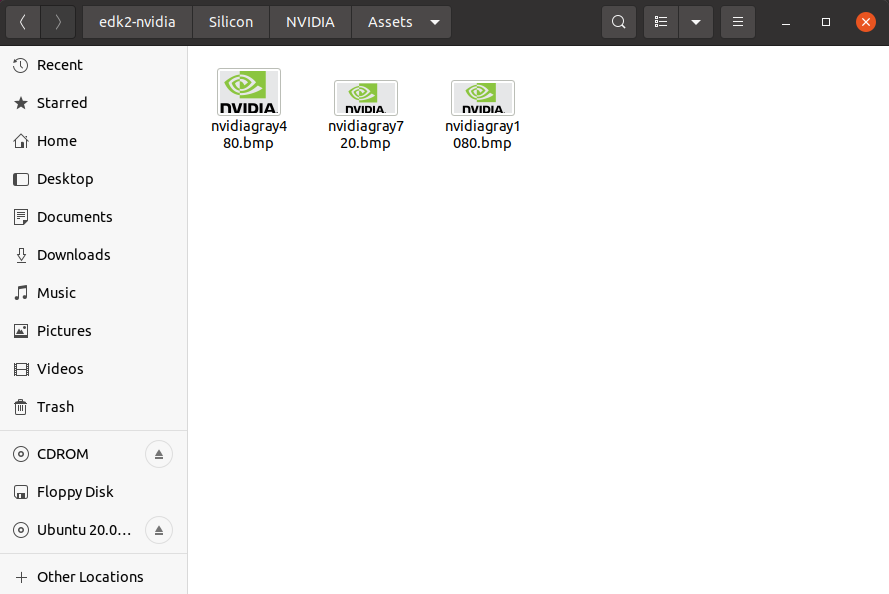](https://www.linkzeelabs.com/wiki/uploads/images/gallery/2025-10/UKyimage.png) 您可以选择直接替换掉这三个分辨率的图片,也可以在下面的配置文件中更改引用的LOGO文件路径 ``` cd nvidia-uefi-r36.4.0/edk2-nvidia/Platform/NVIDIA/NVIDIA.fvmain.fdf.inc ``` [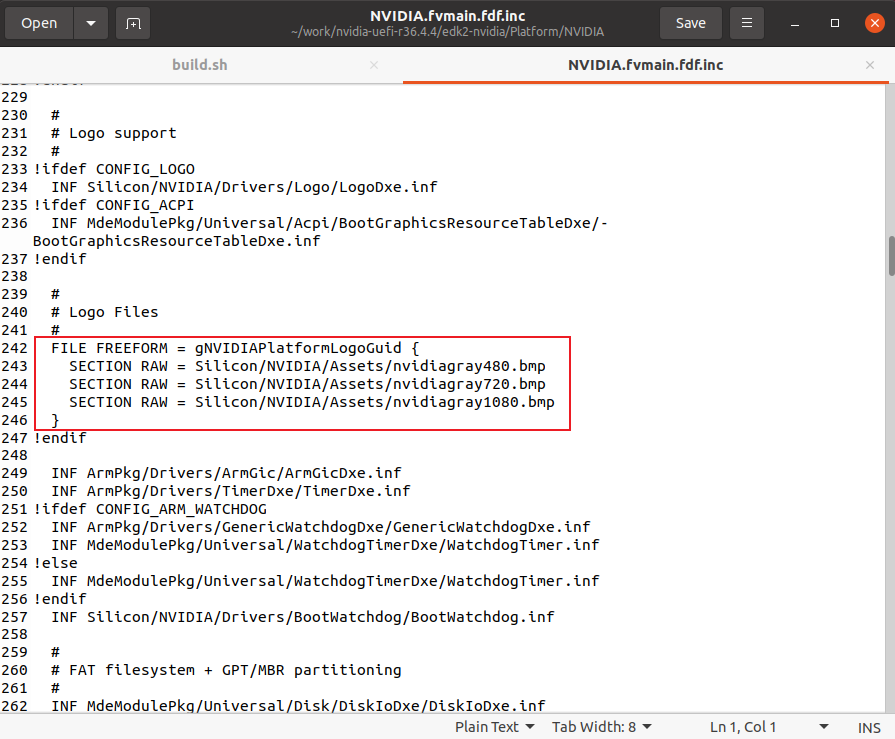](https://www.linkzeelabs.com/wiki/uploads/images/gallery/2025-10/F9Eimage.png)应该尽可能地控制文件大小,最后的编译出的uefi\_xxx.bin**不得超过3.5MB**,否则刷入后开发板将无法启动。
三、编译 替换完成后,执行以下命令编译UEFI固件 ``` cd nvidia-uefi-r36.4.4/ edk2_docker edk2-nvidia/Platform/NVIDIA/Jetson/build.sh ``` [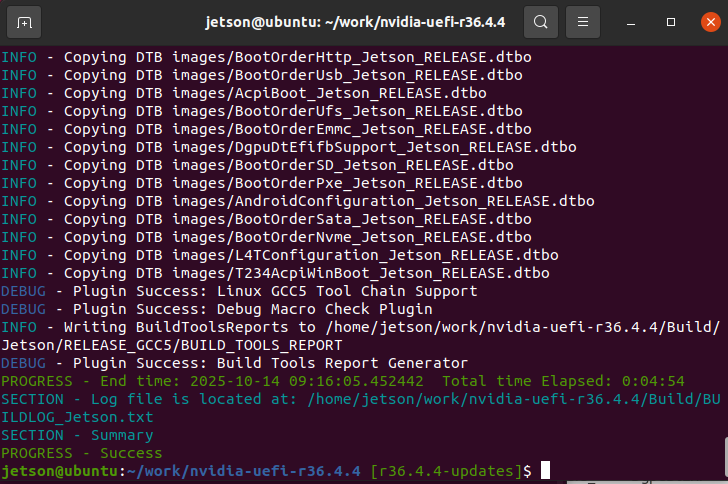](https://www.linkzeelabs.com/wiki/uploads/images/gallery/2025-10/j8Uimage.png) 四、替换 五、刷入 # 网卡驱动 #### 无线网卡 在 **JetPack6** 以后官方移除了自带的 **Intel 8625NGW** 驱动,同时为了能够使用性能更优的 **Intel AX200** 和 **AX210** 网卡我们需要自行手动安装 **Intel** 网卡驱动包。 1\. 插入网卡,通电开机,并查看网卡状态 ```bash sudo lshw -C network ``` 若显示product: Wi-Fi 6 AX200,则硬件已经检测到,若看到`UNCLAIMED`字样则表明驱动未安装 2\. 安装 **iwlwifi** 驱动 iwlwifi 是英特尔(Intel)为其无线网卡开发的开源驱动程序,专为 Linux 操作系统设计,用于支持英特尔全系列无线网络适配器(如 Centrino、Wi-Fi 6/6E/7 等芯片)在 Linux 环境下的高效运行。 ```bash sudo apt update sudo apt install backport-iwlwifi-dkms ``` 3\. 重启开发板 ```bash sudo reboot ``` 4\. 再次查看网卡状态 ```bash jetson@jetson-desktop:~$ sudo lshw -C network [sudo] password for jetson: *-network description: Wireless interface product: Wi-Fi 6 AX200 vendor: Intel Corporation physical id: 0 bus info: pci@0001:01:00.0 logical name: wlan0 version: 1a serial: ac:12:03:a0:4c:db width: 64 bits clock: 33MHz capabilities: pm msi pciexpress msix bus_master cap_list ethernet physical wireless configuration: broadcast=yes driver=iwlwifi driverversion=5.10.216-tegra firmware=59.601f3a66.0 cc-a0-59.ucode latency=0 link=no multicast=yes wireless=IEEE 802.11 resources: irq:55 memory:20a8000000-20a8003fff *-network ``` `description` 字段显示为 `Wireless interface` /`Ethernet interface` 便可正常使用无线网卡 #### 有线网卡 JetPack自带了RTL8111的驱动,对于RTL8125(2.5G)或以上网卡需要下载官方驱动安装。使用官方驱动时,网口指示灯可能工作不正常,如果需要修改的驱动,请与客服联系。
1、获取驱动,[点击此处](https://www.realtek.com/Download/ToDownload?type=direct&downloadid=3763)转跳下载 [](https://www.linkzeelabs.com/wiki/uploads/images/gallery/2025-11/MIZimage.png) 2、将驱动上传到开发板并解压打开文件夹 ```bash cd r8125-9.016.01 #注意实际版本号 ``` 3、运行安装脚本 ```bash sudo bash autorun.sh ``` 4、重启后运行命令查看网卡状态 ``` jetson@jetson-desktop:~$ sudo lshw -C network *-network description: Ethernet interface product: RTL8125 2.5GbE Controller vendor: Realtek Semiconductor Co., Ltd. physical id: 0 bus info: pci@0007:01:00.0 logical name: eth1 version: 05 serial: 86:b1:ce:38:66:80 size: 1Gbit/s capacity: 1Gbit/s width: 64 bits clock: 33MHz capabilities: pm msi pciexpress msix vpd bus_master cap_list ethernet phy sical tp 10bt 10bt-fd 100bt 100bt-fd 1000bt-fd autonegotiation configuration: autonegotiation=on broadcast=yes driver=r8125 driverversio n=9.016.00-NAPI duplex=full ip=10.0.0.191 latency=0 link=yes multicast=yes port= twisted pair speed=1Gbit/s resources: irq:59 ioport:200000(size=256) memory:3228000000-322800ffff me mory:3228010000-3228013fff *-network ``` # 4G模块使用说明 移远通信LTE Standard EM05系列是一款专为IoT/M2M应用而设计的LTE Cat 4模块。采用节省空间的M.2(NGFF)封装类型,超薄、紧凑的设计使其更易于嵌入到小尺寸产品中。 EM05系列支持最大下行速率150 Mbps,最大上行速率50 Mbps,包含三个型号:EM05-CN、EM05-E和EM05-G。支持LTE-FDD、LTE-TDD、DC-HSDPA、HSPA+、HSDPA、HSUPA、WCDMA和CDMA等多种网络制式。 要在Jetson系列上使用EM-05模块需要重新编译系统内核并刷入新编译的系统。 #### 方法一:替换新内核 ##### 1.1 拉取编译好的资料 ##### 1.2 修改设备树配置文件 ##### 1.3 移动内核和驱动到指定位置 ##### 1.4 应用更改并重启验证 #### 方法二:编译刷入完整系统 ##### 2.1 获取源码和工具链 - 安装编译依赖工具 ```bash sudo apt install build-essential bc git bison flex libssl-dev zip libncurses-dev make git ``` - 创建工具链放置目录 ``` mkdir $HOME/l4t-gcc-toolchain cd $HOME/l4t-gcc-toolchain ``` - 下载并解压交叉编译工具链 ``` wget https://developer.nvidia.com/downloads/embedded/l4t/r36_release_v3.0/toolchain/aarch64--glibc--stable-2022.08-1.tar.bz2 tar xf aarch64--glibc--stable-2022.08-1.tar.bz2 ``` - 进入到缓存好的刷机固件目录 ```bash cd $HOME/nvidia/nvidia_sdk/JetPack_6.2.1_Linux_JETSON_ORIN_NANO_TARGETS/Linux_for_Tegra/source #根据实际目录进行修改 ``` - 根据 release tag 拉取源码。[Jetson Linux Archive | NVIDIA Developer](https://developer.nvidia.com/embedded/jetson-linux-archive) ```bash ./source_sync.sh -k -t本部分内容可参考[移远Linux&Andriod驱动技术手册](https://forums.quectel.com/uploads/short-url/95mRmCPDAFQTH1TzCIB2cuFr9Yo.pdf "移远Linux&Andriod驱动技术手册")
Jetson Orin Nano配置文件路径:arch/arm64/configs/defconfig - 配置USB转串口驱动添加如下内容 ```bash CONFIG_USB_SERIAL=y CONFIG_USB_SERIAL_WWAN=y CONFIG_USB_SERIAL_OPTION=y CONFIG_USB_NET_DRIVERS=y CONFIG_USB_USBNET=y CONFIG_USB_NET_QMI_WWAN=y CONFIG_USB_WDM=y ``` - 修改 drivers/usb/serial/option.c,向USB转串口驱动添加VID和PID ```c static const struct usb_device_id option_ids[] = { #if 1 // 2025-04-24 Added by Quectel { USB_DEVICE(0x2C7C, 0x0125) }, #endif ... ... } ``` - 使用USBNet驱动,文件路径:drivers/usb/serial/option.c ```c static int option_probe(struct usb_serial *serial, const struct usb_device_id *id) { ... ... #if 1 // 2025-04-24 Added by Quectel if (serial->dev->descriptor.idVendor == cpu_to_le16(0x2C7C)) { __u16 idProduct = le16_to_cpu(serial->dev->descriptor.idProduct); struct usb_interface_descriptor *intf = &serial->interface->cur_altsetting->desc; if (intf->bInterfaceClass != 0xFF || intf->bInterfaceSubClass == 0x42) { //ECM, RNDIS, NCM, MBIM, ACM, UAC, ADB return -ENODEV; } if ((idProduct&0xF000) == 0x0000) { //MDM interface 4 is QMI if (intf->bInterfaceNumber == 4 && intf->bNumEndpoints == 3 && intf->bInterfaceSubClass == 0xFF && intf->bInterfaceProtocol == 0xFF) return -ENODEV; } } #endif /* Store the device flags so we can use them during attach. */ usb_set_serial_data(serial, (void *)device_flags); return 0; } ``` - 添加零包机制,文件路径:drivers/usb/serial/usb\_wwan.c ```c static struct urb *usb_wwan_setup_urb(struct usb_serial_port *port, int endpoint, int dir, void *ctx, char *buf, int len, void (*callback) (struct urb *)) { ... ... usb_fill_bulk_urb(urb, serial->dev, usb_sndbulkpipe(serial->dev, endpoint) | dir, buf, len, callback, ctx); #if 1 //2025-04-24 Added by Quectel for zero packet if (dir == USB_DIR_OUT) { struct usb_device_descriptor *desc = &serial->dev->descriptor; if (desc->idVendor == cpu_to_le16(0x2C7C)) urb->transfer_flags |= URB_ZERO_PACKET; } #endif return urb; } ``` - 添加Reset-resume机制(休眠唤醒)文件路径:drivers/usb/serial/option.c ```c static struct usb_serial_driver option_1port_device = { ... ... #ifdef CONFIG_PM .suspend = usb_wwan_suspend, .resume = usb_wwan_resume, #if 1 //2025-04-24 Added by Quectel .reset_resume = usb_wwan_resume, #endif #endif }; ``` - 添加QMI\_WWAN驱动 移远提供了QMI\_WWAN驱动源文件qmi\_wwan\_q.c,将其复制到 drivers/net/usb/ 目录下。同时修改drivers/net/usb/Makefile,使其能编译 qmi\_wwan\_q.c ```bash #Makefile # must insert qmi_wwan_q.o before qmi_wwan.o obj-${CONFIG_USB_NET_QMI_WWAN} += qmi_wwan_q.o obj-${CONFIG_USB_NET_QMI_WWAN} += qmi_wwan.o ``` ##### 2.3 编译内核此步骤可能需要进行半个小时以上
- 创建输出目录 ```bash cd ../../ mkdir kernel_out ``` - 编译安装内核 ```bash export CROSS_COMPILE=$HOME/l4t-gcc-toolchain/aarch64--glibc--stable-2022.08-1/bin/aarch64-buildroot-linux-gnu- #设置交叉编译工具 make -C kernel #构建 Jetson Linux 内核镜像 sudo -E make install -C kernel #安装内核模块和树内模块 ``` - 将内核镜像复制到刷机目录下 ``` cp kernel/kernel-jammy-src/arch/arm64/boot/Image ../Linux_for_Tegra/kernel/Image ``` - 构建NVIDIA树外模块(驱动程序) ```bash export CROSS_COMPILE=$HOME/l4t-gcc-toolchain/aarch64--glibc--stable-2022.08-1/bin/aarch64-buildroot-linux-gnu- export KERNEL_HEADERS=$PWD/kernel/kernel-jammy-src make modules ``` - 安装到刷机目录下 ```bash export INSTALL_MOD_PATH=$HOME/nvidia/nvidia_sdk/JetPack_6.2.1_Linux_JETSON_ORIN_NANO_TARGETS/Linux_for_Tegra/rootfs/ #根据实际目录进行修改 sudo -E make modules_install ``` - 开始构建DTB ```bash export CROSS_COMPILE=$HOME/l4t-gcc-toolchain/aarch64--glibc--stable-2022.08-1/bin/aarch64-buildroot-linux-gnu- export KERNEL_HEADERS=$PWD/kernel/kernel-jammy-src make dtbs ``` - 将生成的dtb文件拷贝到刷机目录 ```bash cp kernel-devicetree/generic-dts/dtbs/* ../kernel/dtb/ ``` ##### 2.4 刷入系统 - 进入刷机固件缓存目录 ```bash cd $HOME/nvidia/nvidia_sdk/JetPack_6.2.1_Linux_JETSON_ORIN_NANO_TARGETS/Linux_for_Tegra/source #根据实际目录进行修改 ``` 使用命令行刷机: - super模式 ```bash sudo ./tools/kernel_flash/l4t_initrd_flash.sh --external-device nvme0n1p1 -c tools/kernel_flash/flash_l4t_t234_nvme.xml -p "-c bootloader/generic/cfg/flash_t234_qspi.xml" --showlogs --network usb0 jetson-orin-nano-devkit-super internal ``` - 普通模式 ``` sudo ./flash.sh jetson-orin-nano-devkit-nvme internal ``` ##### 2.5 开机验证 - 将Quectel\_Qconnectmanager上传到开发板 - 解压并编译 ```bash unizp Quectel_QConnectManager_Linux_V1.6.5.zip cd Quectel_QConnectManager_Linux_V1.6.5 make ``` 成功运行便可4G拨号上网 ``` jetson@jetson-desktop:~/Downloads/Quectel_QConnectManager_Linux_V1.6.5$ sudo ./quectel-CM [08-08_11:39:04:415] QConnectManager_Linux_V1.6.5 [08-08_11:39:04:416] Find /sys/bus/usb/devices/1-2.2 idVendor=0x2c7c idProduct=0x125, bus=0x001, dev=0x007 [08-08_11:39:04:416] Auto find qmichannel = /dev/cdc-wdm0 [08-08_11:39:04:417] Auto find usbnet_adapter = wwan0 [08-08_11:39:04:417] netcard driver = qmi_wwan_q, driver version = V1.2.6 [08-08_11:39:04:417] Modem works in QMI mode [08-08_11:39:04:447] cdc_wdm_fd = 7 [08-08_11:39:04:523] Get clientWDS = 5 [08-08_11:39:04:557] Get clientDMS = 1 [08-08_11:39:04:589] Get clientNAS = 2 [08-08_11:39:04:620] Get clientUIM = 1 [08-08_11:39:04:653] Get clientWDA = 1 [08-08_11:39:04:684] requestBaseBandVersion EM05CNFDR08A03M1G_ND [08-08_11:39:04:812] requestGetSIMStatus SIMStatus: SIM_READY [08-08_11:39:04:876] requestGetProfile[pdp:1 index:1] ctnet///0/IPV4V6 [08-08_11:39:04:908] requestRegistrationState2 MCC: 460, MNC: 11, PS: Attached, DataCap: LTE [08-08_11:39:04:940] requestQueryDataCall IPv4ConnectionStatus: DISCONNECTED [08-08_11:39:04:941] ip addr flush dev wwan0 [08-08_11:39:04:947] ip link set dev wwan0 down [08-08_11:39:05:003] requestSetupDataCall WdsConnectionIPv4Handle: 0x8723e530 [08-08_11:39:05:132] ip link set dev wwan0 up [08-08_11:39:05:141] No default.script found, it should be in '/usr/share/udhcpc/' or '/etc//udhcpc' depend on your udhcpc version! [08-08_11:39:05:142] busybox udhcpc -f -n -q -t 5 -i wwan0 udhcpc: started, v1.30.1 udhcpc: sending discover udhcpc: sending select for 10.21.181.66 udhcpc: lease of 10.21.181.66 obtained, lease time 7200 [08-08_11:39:05:282] ip -4 address flush dev wwan0 [08-08_11:39:05:286] ip -4 address add 10.21.181.66/30 dev wwan0 [08-08_11:39:05:292] ip -4 route add default via 10.21.181.65 dev wwan0 ``` 查看网卡信息 ```bash jetson@jetson-desktop:~$ ifconfig wwan0 wwan0: flags=193此步骤可能需要进行半个小时以上
- 创建输出目录 ```bash cd ../../ mkdir kernel_out ``` - 编译安装内核 ```bash export CROSS_COMPILE=$HOME/l4t-gcc-toolchain/aarch64--glibc--stable-2022.08-1/bin/aarch64-buildroot-linux-gnu- #设置交叉编译工具 make -C kernel #构建 Jetson Linux 内核镜像 sudo -E make install -C kernel #安装内核模块和树内模块 ``` - 将内核镜像复制到刷机目录下 ```bash cp kernel/kernel-jammy-src/arch/arm64/boot/Image ../kernel/ ``` - 构建NVIDIA树外模块(驱动程序) ```bash export CROSS_COMPILE=$HOME/l4t-gcc-toolchain/aarch64--glibc--stable-2022.08-1/bin/aarch64-buildroot-linux-gnu- export KERNEL_HEADERS=$PWD/kernel/kernel-jammy-src make modules ``` - 安装到刷机目录下 ```bash export INSTALL_MOD_PATH=$HOME/nvidia/nvidia_sdk/JetPack_6.2.1_Linux_JETSON_ORIN_NANO_TARGETS/Linux_for_Tegra/rootfs/ #根据实际目录进行修改 sudo -E make modules_install ``` - 开始构建DTB ```bash export CROSS_COMPILE=$HOME/l4t-gcc-toolchain/aarch64--glibc--stable-2022.08-1/bin/aarch64-buildroot-linux-gnu- export KERNEL_HEADERS=$PWD/kernel/kernel-jammy-src make dtbs ``` - 将生成的dtb文件拷贝到刷机目录 ```bash cp kernel-devicetree/generic-dts/dtbs/* ../kernel/dtb/ ``` ##### 刷写系统命令: - 普通模式 ```bash sudo ./tools/kernel_flash/l4t_initrd_flash.sh --external-device nvme0n1p1 \ -c tools/kernel_flash/flash_l4t_t234_nvme.xml -p "-c bootloader/generic/cfg/flash_t234_qspi.xml" \ --showlogs --network usb0 jetson-orin-nano-devkit internal ``` - super模式 ```bash sudo ./tools/kernel_flash/l4t_initrd_flash.sh --external-device nvme0n1p1 \ -c tools/kernel_flash/flash_l4t_t234_nvme.xml -p "-c bootloader/generic/cfg/flash_t234_qspi.xml" \ --showlogs --network usb0 jetson-orin-nano-devkit-super internal ``` ##### 仅刷写QSPI命令: - 普通模式 ```bash sudo ./flash.sh -c bootloader/t186ref/cfg/flash_t234_qspi.xml --no-systemimg jetson-orin-nano-devkit nvme0n1p1 ``` - super模式 ```bash sudo ./flash.sh -c bootloader/t186ref/cfg/flash_t234_qspi.xml --no-systemimg jetson-orin-nano-devkit-super nvme0n1p1 ```