GPIO 控制
GPIO(General-purpose input/output)是一种通用型输入输出接口,其脚位可由使用者编程控制,可设置为输入(GPI)、输出(GPO)或双向(GPIO)。
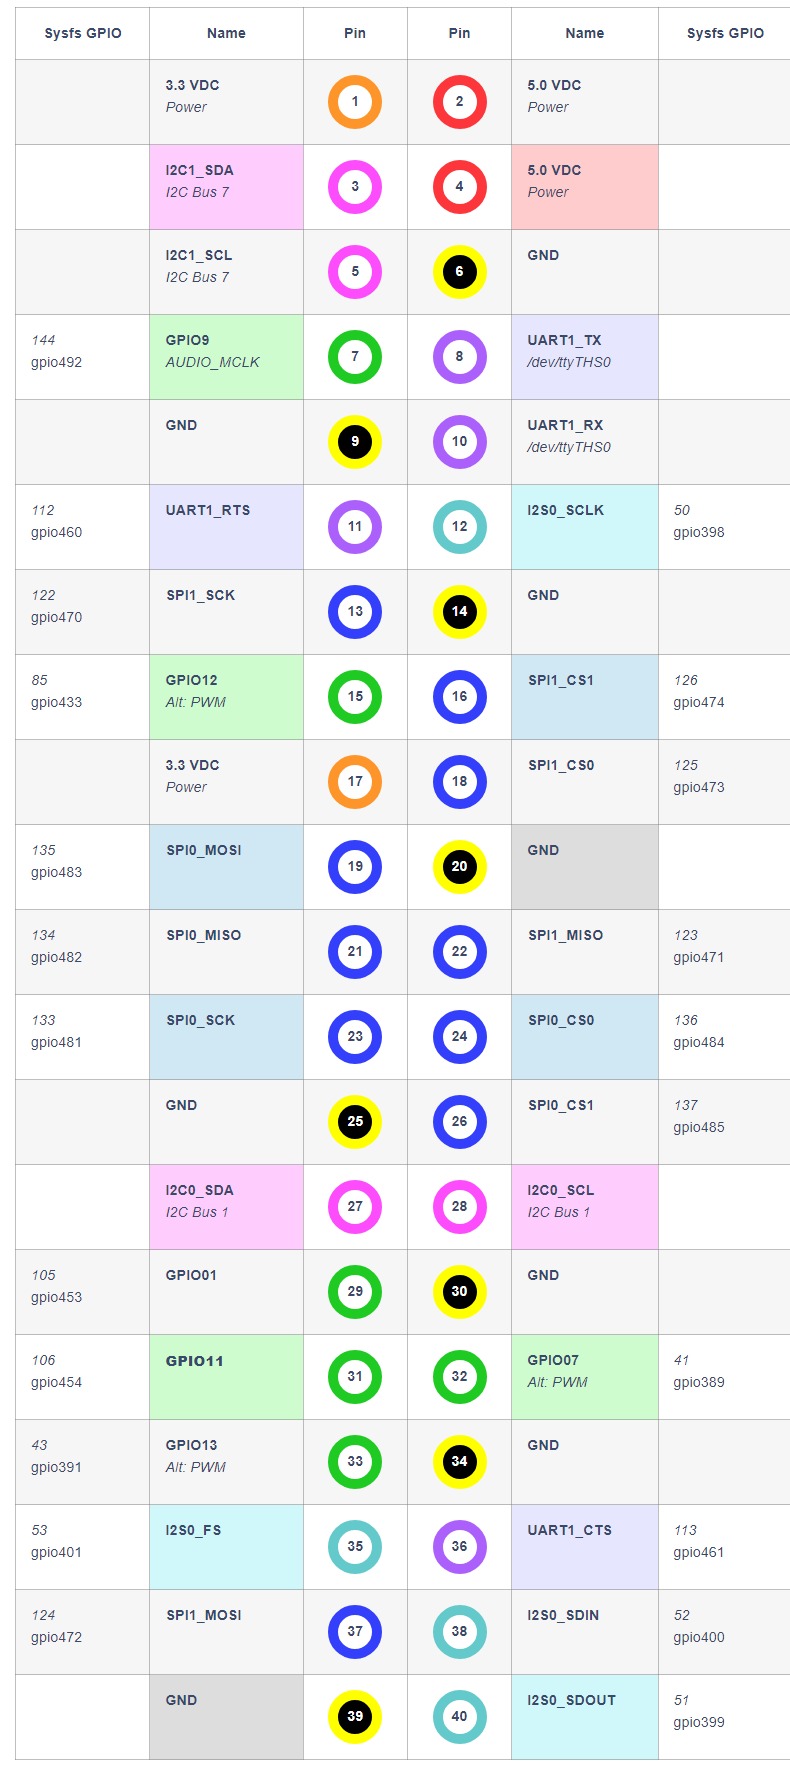
Jetson Orin Nano 系列的 40PIN GPIO 引脚定义如下:
1. JetPack 5 系统中使用 GPIO
1.1 使用命令行控制 GPIO
以 31 号引脚为例(GPIO 编号 454,引脚名称 PQ.06):
提升至 root 权限,启用 GPIO:
bash
sudo bash
echo 454 > /sys/class/gpio/export
设置 GPIO 为输入模式:
bash
echo in > /sys/class/gpio/PQ.06/direction获取 GPIO 当前状态(1=高电平, 0=低电平):
bash
cat /sys/class/gpio/PQ.06/value设置 GPIO 为输出模式:
bash
echo out > /sys/class/gpio/PQ.06/direction设置输出电平:
bash
echo 1 > /sys/class/gpio/PQ.06/value  # 高电平
echo 0 > /sys/class/gpio/PQ.06/value  # 低电平
闪烁测试脚本:
bash
#!/bin/bash
trap 'echo PQ.06 > /sys/class/gpio/unexport; echo "GPIO PQ.06 is released"' EXIT

echo "setting GPIO PQ.06"
echo PQ.06 > /sys/class/gpio/export 2>/dev/null
echo out > /sys/class/gpio/PQ.06/direction

while true; do
    echo 0 > /sys/class/gpio/PQ.06/value
    sleep 0.5
    cat /sys/class/gpio/PQ.06/value
    sleep 0.5
    echo 1 > /sys/class/gpio/PQ.06/value
    sleep 0.5
    cat /sys/class/gpio/PQ.06/value
    sleep 0.5
done
1.2 使用 Python 控制 GPIO
安装 Jetson.GPIO 库:
bash
pip install Jetson.GPIOJetson GPIO 库提供四种引脚编号模式:
| 模式 | 说明 |
|---|---|
BOARD | 物理引脚编号(40针接口顺序) |
BCM | Broadcom SoC GPIO 编号 |
CVM | CVM/CVB 连接器信号名称 |
TEGRA_SOC | Tegra SoC 信号名称 |
示例代码:
python
import time
import RPi.GPIO as GPIO

output_pin = 31  # BOARD mode

GPIO.setmode(GPIO.BOARD)
GPIO.setup(output_pin, GPIO.OUT)

print("Press CTRL+C to exit")
curr_value = GPIO.HIGH
try:
    while True:
        time.sleep(1)
        print("pin {} now is {}".format(output_pin, curr_value))
        GPIO.output(output_pin, curr_value)
        curr_value ^= GPIO.HIGH  # blink
finally:
    GPIO.cleanup()
更多用法参考 项目官网
1.3 使用 C/C++ 控制 GPIO
安装 libgpiod-dev:
bash
sudo apt install libgpiod-dev参考例程:
c
#include <stdio.h>
#include <stdlib.h>
#include <unistd.h>
#include <gpiod.h>

#define GPIO_CHIP   "/dev/gpiochip0"
#define GPIO_LED    3

int main() {
    struct gpiod_chip *gpiochip = gpiod_chip_open(GPIO_CHIP);
    struct gpiod_line *gpioline = gpiod_chip_get_line(gpiochip, GPIO_LED);

    // Set gpio direction...
    gpiod_chip_close(gpiochip);
    return 0;
}
编译运行:
bash
g++ test_gpio.cc -o test_gpio -lgpiod
./test_gpio
2. JetPack 6 系统中使用 GPIO
在 JetPack 6.2/r36.4.3 中,NVIDIA 已移除传统的 sysfs GPIO 接口(
/sys/class/gpio),推荐使用 Linux 统一的 libgpiod 管理 GPIO。
2.1 使用 libgpiod 控制 GPIO
安装前置软件包:
bash
sudo apt-get install busybox automake autoconf libtool验证安装:
bash
gpioinfo读取 GPIO 状态:
bash
gpioget $(gpiofind "PQ.06")将 GPIO 设置为输出模式(运行时 pinmux):
bash
sudo busybox devmem 0x2430070 w 0x004各引脚寄存器地址可查询 NVIDIA 官方文档
保持高电平:
bash
gpioset --mode=wait `gpiofind "PQ.06"`=1保持低电平:
bash
gpioset --mode=wait `gpiofind "PQ.06"`=02.2 使用 Python 控制 GPIO
在 JetPack 6 中需先修改寄存器以更改引脚 GPIO 模式:
bash
sudo busybox devmem 0x2430070 w 0x004安装/重装 Jetson.GPIO:
bash
sudo rm -rf /usr/lib/python3*/dist-packages/Jetson
sudo rm -rf /usr/local/lib/python3*/dist-packages/Jetson
git clone https://github.com/NVIDIA/jetson-gpio.git
cd jetson-gpio
sudo pip3 install .
Python API 与 JetPack 5 相同,参考 1.2 节。
2.3 使用 C/C++ 控制 GPIO
先设置 pinmux:
bash
sudo busybox devmem 0x2430070 w 0x004bash
sudo apt install libgpiod-dev代码与 JetPack 5 相同,GPIO line 编号需从 gpioinfo 查询对应的 line 号(如 PQ.06 = line 106)。
引脚定义参考
详见 Orin Nano/NX GPIO 教程 获取完整引脚映射和 PADCTL 寄存器地址。